フィジカルAIとは何か
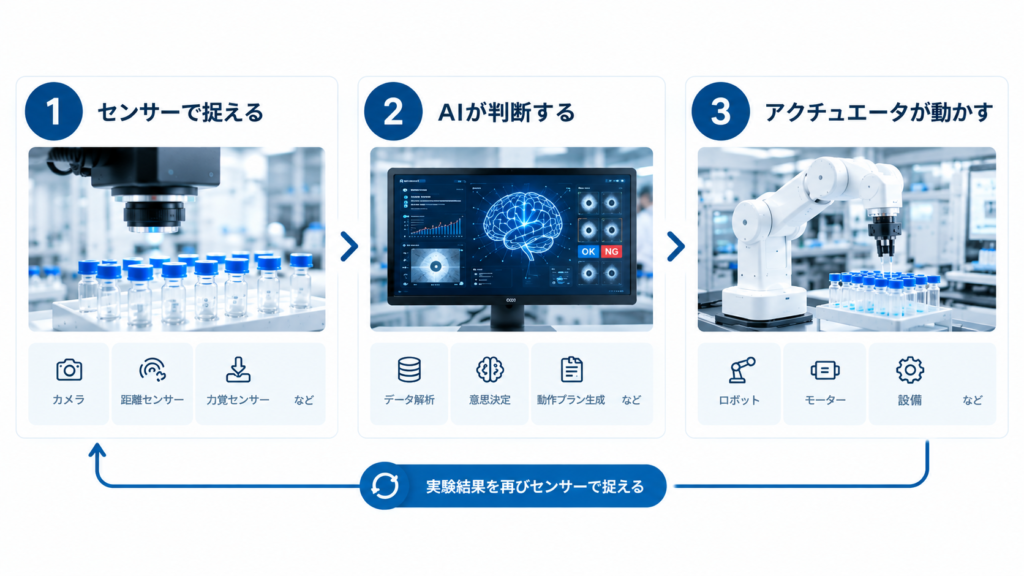
フィジカルAIとは、センサーで現実世界の状況を捉え、その判断結果を制御信号に変えてロボットや設備を動かすAIです。
ChatGPTに代表される生成AIとは、入力・出力・失敗のコストが根本的に異なります。
| 生成AI(ChatGPT等) | フィジカルAI | |
|---|---|---|
| 入力 | テキスト・画像・音声などのデジタルデータ | カメラ・力覚・距離などのセンサー情報 |
| 出力 | 文章・画像・コードなどの情報 | モーターやハンドを動かす制御信号 |
| 評価基準 | 出力の内容が正しいか | 物が意図どおり動いたか |
| 失敗のコスト | 出力を作り直せば済む | 設備の破損・安全性に直結する |
出力先が「画面」ではなく「実世界」になるため、検証や安全設計の比重がまったく違ってきます。「センサーで捉える」「AIが判断する」「アクチュエータが動かす」という3要素が揃って初めてフィジカルAIとして成立する、という点を押さえておくと、以降の実例も理解しやすくなります。
フィジカルAIの実例:研究開発を動かす「リアラボAI」
フィジカルAIという言葉は概念としては語られやすい一方、「実際に現場で動いている事例」はまだ多くありません。ここでは、フツパーがロート製薬株式会社と共同開発した「リアラボAI」を実例としてご紹介します。
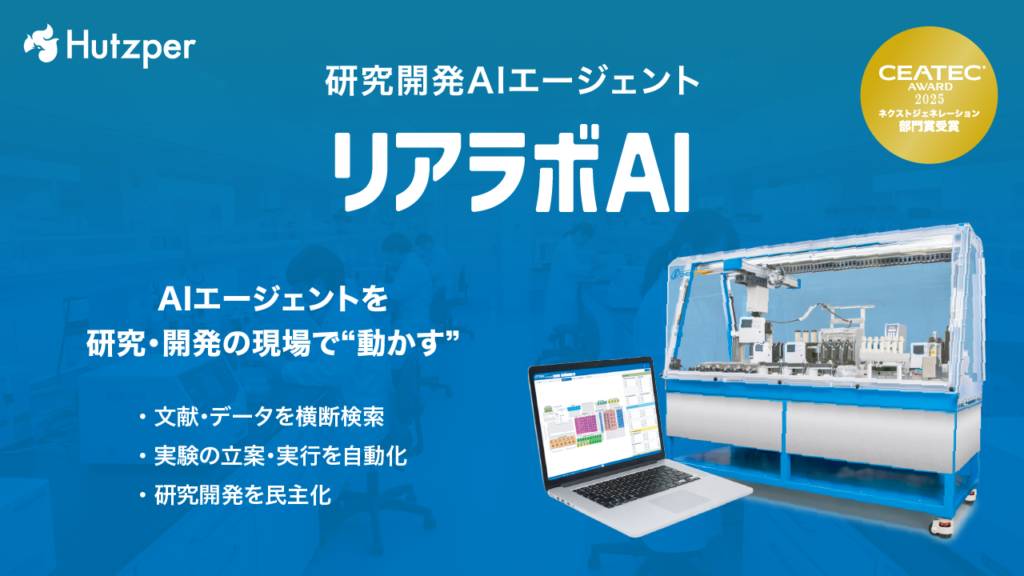
ロート製薬との共同開発から生まれたAIエージェント
リアラボAIは、探索からラボ実験までを自律的に支援する統合型AIエージェントとして、ロート製薬株式会社と株式会社フツパーが共同開発しました。開発にあたっては、フツパーの技術顧問であり、カーネギーメロン大学教授の金出武雄氏が監修にあたっています。
対象としているのは、製薬・化粧品・化学・食品など、リアルなものづくりを伴う研究開発現場です。この取り組みは2025年、CEATEC AWARD 2025のネクストジェネレーション部門賞を受賞しました。受賞テーマは「探索からラボ実験まで、研究の現場を動かす自律型AIエージェント」です。
導入の背景と成果について、ロート製薬株式会社 基盤技術研究部 データサイエンスグループリーダー・フィトサイエンス研究所 チーフサイエンスデザイナーの羽賀雅俊氏は、次のように述べています。
「研究における仮説構築から解析・報告までのプロセスが属人的で時間を要する点に課題を感じ、共同開発に至りました。リアラボAIにより、従来約20日かかっていた工程が最短2日へ短縮可能となるなど、大きな手応えを得ています。」 ―― 引用:リアラボAIサービスページ
解こうとした課題は「非創造的な作業」と「属人化」
医薬品や化粧品、食品の研究開発では、標的の探索から処方設計、実験の実行まで、多くの時間と専門人材を要します。中でも、目的に適したデータを探し出す作業や、前処理・パラメータ調整といった成果に直結しない準備作業には、相応の工数がかかっていました。
さらに、こうした作業プロセスが一部の研究者に依存しがちで、解析の再現性が確保しづらいという課題も抱えていました。リアラボAIが目指したのは「AIで新しい発見をする」ことではなく、「研究者を非創造的な作業から解放する」ことです。
ドライ実験とウェット実験を1つにつなぐ
リアラボAIの特徴は、従来分断されていた計算科学的なアプローチ(ドライ実験)と、物理的な実験プロセス(ウェット実験)を、単一のプラットフォーム上でつないでいる点にあります。
研究者が自然言語で目的を伝えると、公共データベース等からのデータ探索・解析、処方設計、そして実験ロボットの制御までを一連の流れとして実行し、結果を次の探索サイクルへ反映します。この統合によって、探索・設計にかかる時間の短縮と、解析プロセスの再現性向上を両立させています。
なお、これはロート製薬株式会社との共同開発を経て実現した実績であり、他の研究開発現場でも同様の成果が得られることを保証するものではありません。導入にあたっては、対象となる業務や設備の状況に応じた検証が必要です。
▶ 実験ロボットとの具体的な接続方法は、ホワイトペーパー『フィジカルAIを現場で動かす、リアラボAI事例』で解説しています
フィジカルAIとロボットは何が違うのか
「フィジカルAI=ロボット」と混同されがちですが、ロボットは実世界を動かす”手足”であり、フィジカルAIはその手足に何をさせるかを決める”判断”を含む概念です。フツパーが担っているのは、この判断をロボットや設備に橋渡しする部分です。
フィジカルAIは、大きく4つの層に分けて捉えることができます。実世界の理解を担う「世界モデル」、指示を動作に変換する「VLA/VLMモデル」、仮想空間での学習・検証を担う「シミュレーション」、そして実機との接続やタクトへの適合を担う「エッジ制御・現場実装」です。
上位3層はプラットフォーマー間の競争が激しく、単一のベンダーに固定する前提で組むのはリスクがあります。一方で、最下層の現場実装は代替がきかない領域であり、フツパーはここに知見を集中させています。
象徴的なのが、「APIが存在しない既製装置」への対応です。フィジカルAIの実装で最も現実的な障壁になりやすいのが、現場の装置が外部から制御できるようになっていないことです。リアラボAIでは、Chemspeedなど世界中で導入されている実験ロボットと連携しながら、チャットベースの自然言語指示だけで動作プログラムを自動生成し、APIが存在しない既製品についても独自モジュールによる遠隔制御を実現しています。
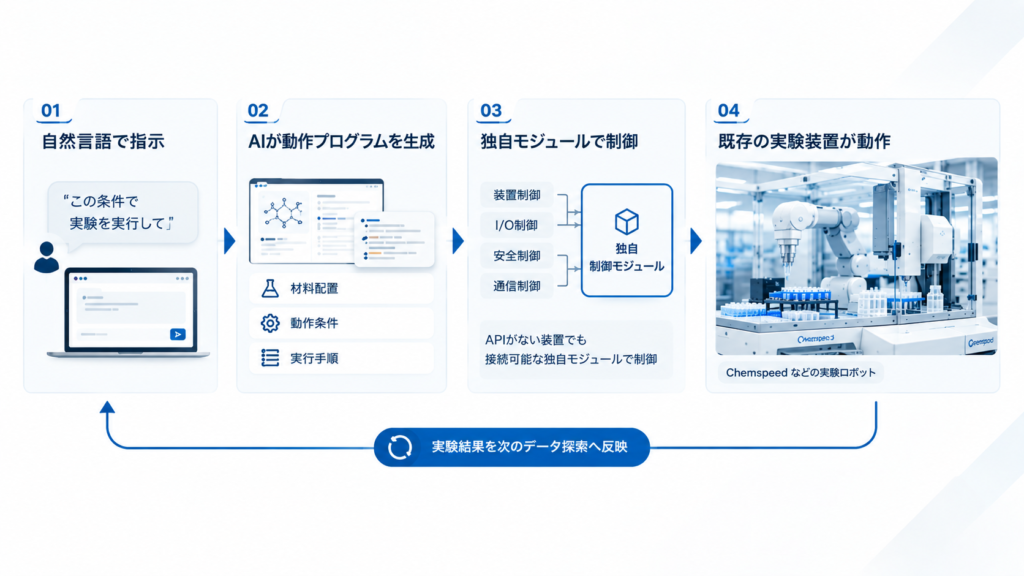
これは、新しいロボットを買い直さずに既存設備を活かしたまま着手できることを意味します。フィジカルAIの実装で効いてくるのは、最新モデルの性能そのものよりも「現場の実機とどうつなぐか」であり、ここはフツパーが現場出身の知見を持って一気通貫で支援できる領域です。
中小企業・研究開発現場でも、スモールスタートが可能
フィジカルAIというと、大規模な設備投資やヒューマノイドロボットの導入をイメージされる方も多いかもしれません。しかし、実際に着手する際に重要なのは、次の3つの問いを先に整理しておくことです。
- 動かしたい実機は何か(既存設備があるか、対象工程は決まっているか)
- 外部から制御できる仕組みがあるか(なければ遠隔制御の実装を検討)
- 条件が毎回変わる作業か(変わる作業ほどフィジカルAIが効き、一定の作業であれば従来型の自動化のほうが適している)
導入でつまずきやすいのは、技術選定を先に進めてしまうケースです。モデル性能の比較から入る、実機を新規購入してから考える、安全設計を後回しにする、単一ベンダーに構成を固定してしまう、といったパターンは、適用先や安全設計を先に決めておくことで避けられます。
フツパーが伴走できるのは、対象作業の選定と、既存装置の接続可否の調査、APIがない装置の遠隔制御の実装です。画像処理・光学・電気制御・PLCまで自社で持つ体制で、実機に置ける形での実装を担います。「この装置、AIで動かせますか?」という相談レベルからで構いません。
よくある質問
Q. リアラボAIは、ロート製薬以外の会社でも同じ効果が期待できますか?
A. 「約20日→最短2日」という短縮実績は、ロート製薬株式会社様の環境で得られたものです。対象となる業務内容やデータの状況によって成果は変わるため、同様の効果を一律に保証するものではありません。まずは自社の研究プロセスのどこに時間がかかっているかを整理するところから始めることをおすすめします。
Q. 実験用のロボットや設備をすでに持っていない場合でも導入できますか?
A. 既存の実験ロボットや装置がない場合は、まず対象工程の特定から検討します。すでにChemspeedなどの実験ロボットをお持ちであれば、APIの有無にかかわらず接続可否から確認できます。
Q. 導入を検討する場合、何から相談すればいいですか?
A. 「この装置、AIで動かせますか?」という相談レベルで構いません。具体的な費用・期間は対象業務や既存設備の状況によって異なるため、個別のご相談の中で確認しています。
まとめ
フィジカルAIは、生成AIの延長ではなく、実世界を動かすAIという点で評価の基準も失敗のコストも異なる技術です。概念としての盛り上がりが先行する一方、実際に現場で動いている事例はまだ限られています。
フツパーは、ロート製薬株式会社との共同開発を経て、研究開発向けAIエージェント「リアラボAI」という実例を持っています。既存設備を活かしながら、APIのない装置でも動かせるようにする、という現場実装の知見が強みです。
フィジカルAIを自社の現場でどう活かせるか、具体的なアプローチを知りたい方は、ホワイトペーパー「フィジカルAIを現場で動かす、リアラボAI事例」をぜひご覧ください。
生成AIとの違い、自社で持つべき4層構造(世界モデル・VLA/VLM・シミュレーション・エッジ制御)の切り分け方を解説。ロート製薬との共同開発事例「リアラボAI」を軸に、APIのない既製装置をどう動かすかという実装上の核心課題まで踏み込んだ、2026年時点で希少な実践ガイドです。
資料ダウンロードフォーム